Автоматическая кормушка для домашних животных с простым ...

Загрузите версию 1.5.4 или 1.5.6 библиотеки RTCLib на github (ссылку можно найти в комментарии к файлу Arduino этого проекта), так как в 1.5.5 на данный момент есть ошибка.
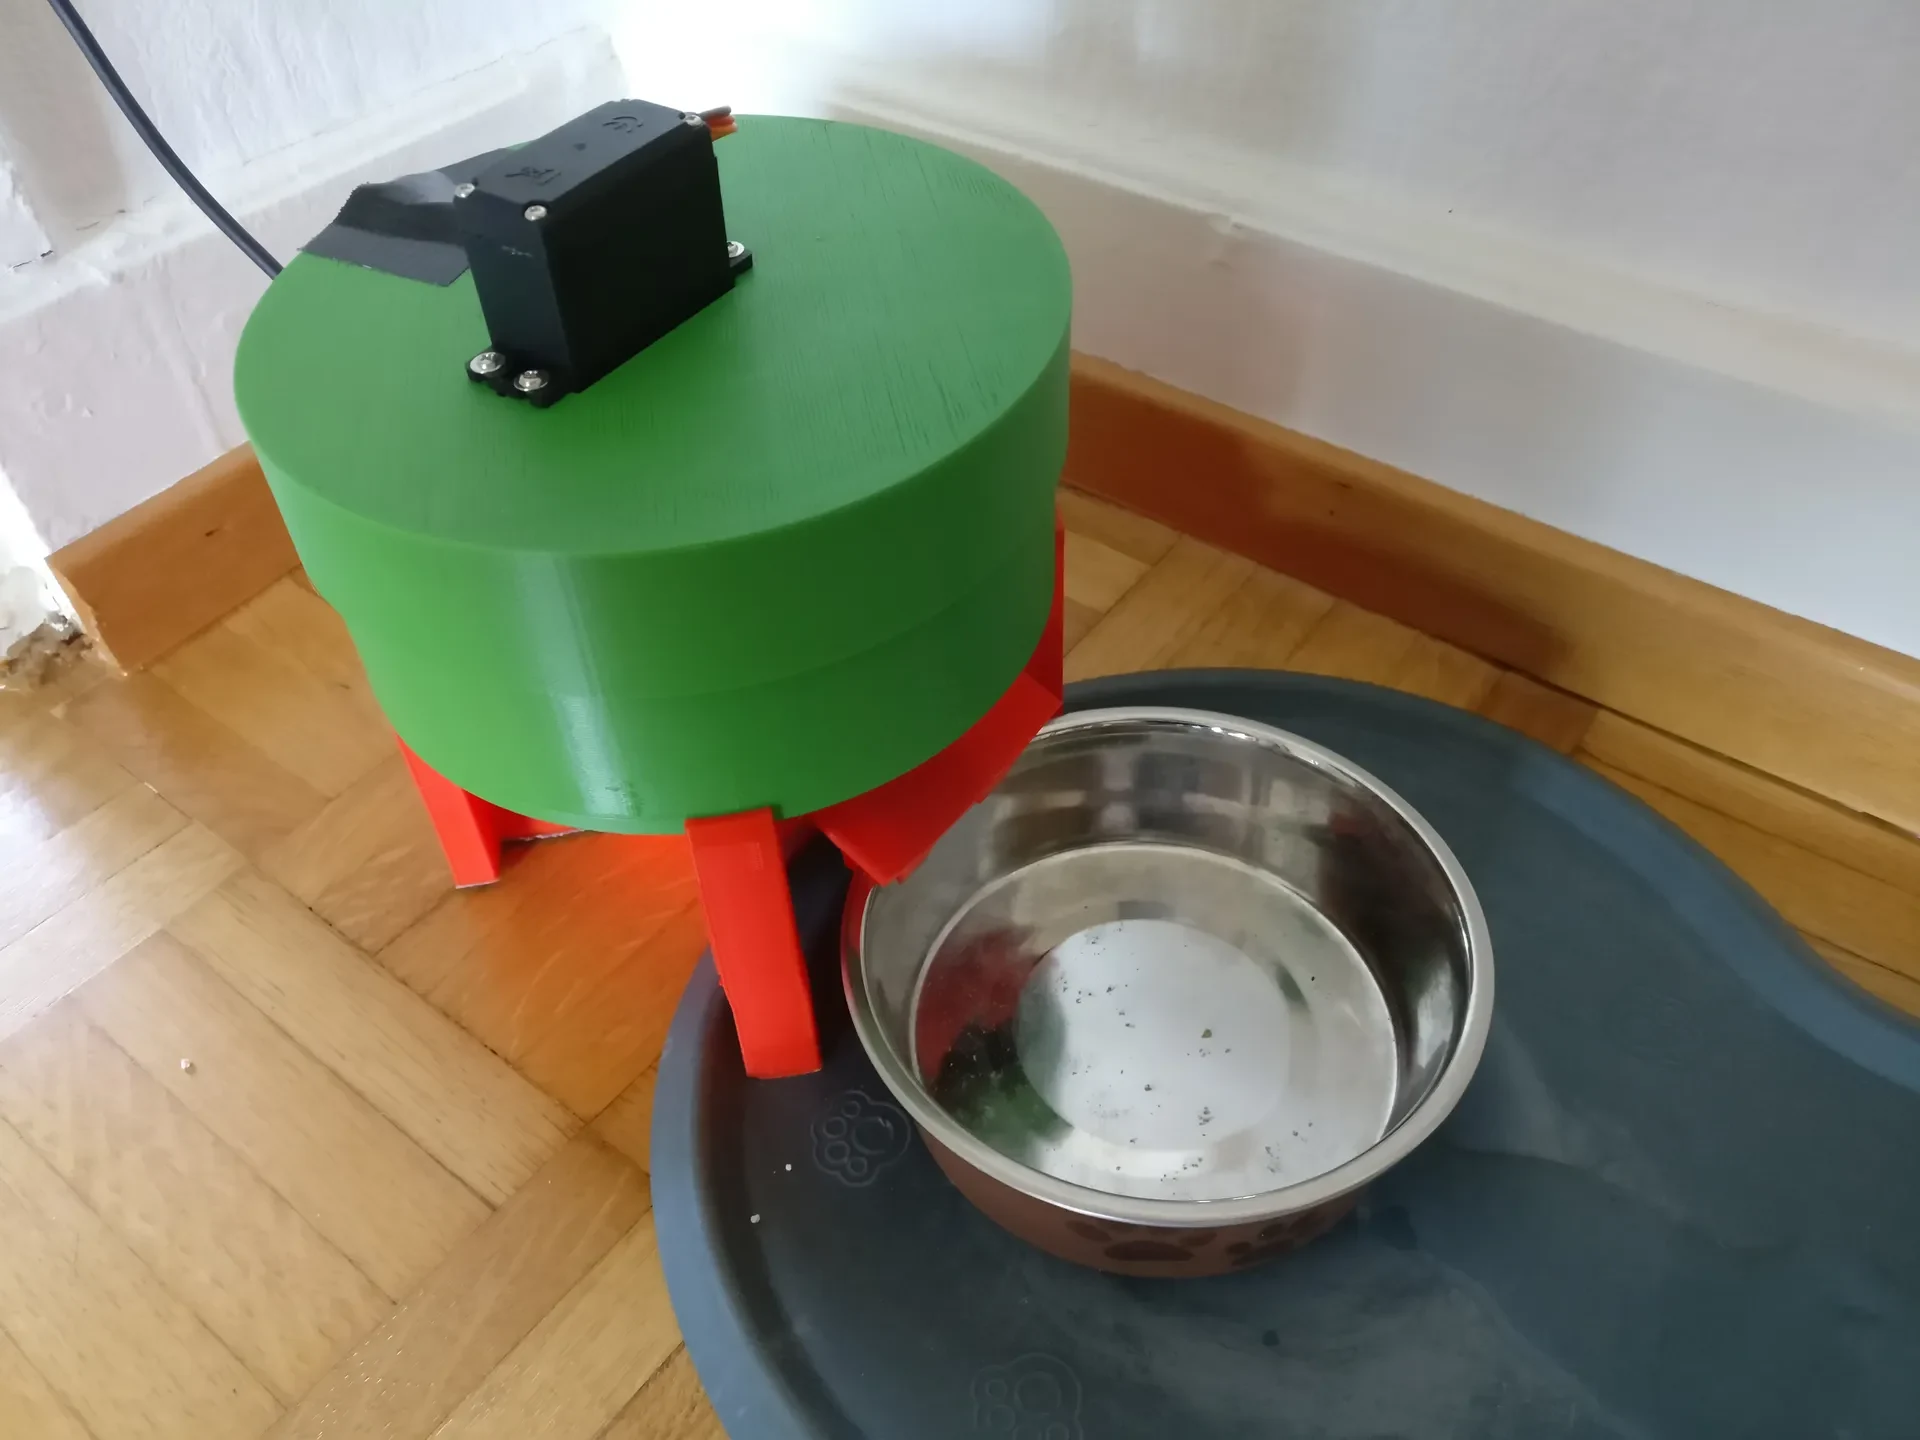
Все началось с простого вывода: меня очень раздражало то, что моя кошка Мия каждый день в 6 утра ходила мне по лицу, чтобы получить утреннюю порцию еды. Мы с подругой спасли ее из приюта, и бедняжка не может самостоятельно контролировать количество съеденной еды, что приводит к небольшому лишнему весу, который мы контролируем строгой диетой. Поскольку общее количество еды в день довольно небольшое (45-50 граммов), ветеринар предложил кормить ее несколько раз в день. Мы остановились на 3-х разовом кормлении, а это означало, что нам нужно было снимать весы и давать сухой корм слишком часто, на мой вкус. Это также означало, что котенок был голоден очень рано утром и без колебаний сообщал нам об этом по-своему.
Возникает у меня пристрастие к устройствам на базе Arduino и 3D-печати (вы все знаете, как это происходит). Список запчастей, которые вам потребуются, следующий:
Микроконтроллер на базе Arduino (в моем случае Arduino Pro Micro)
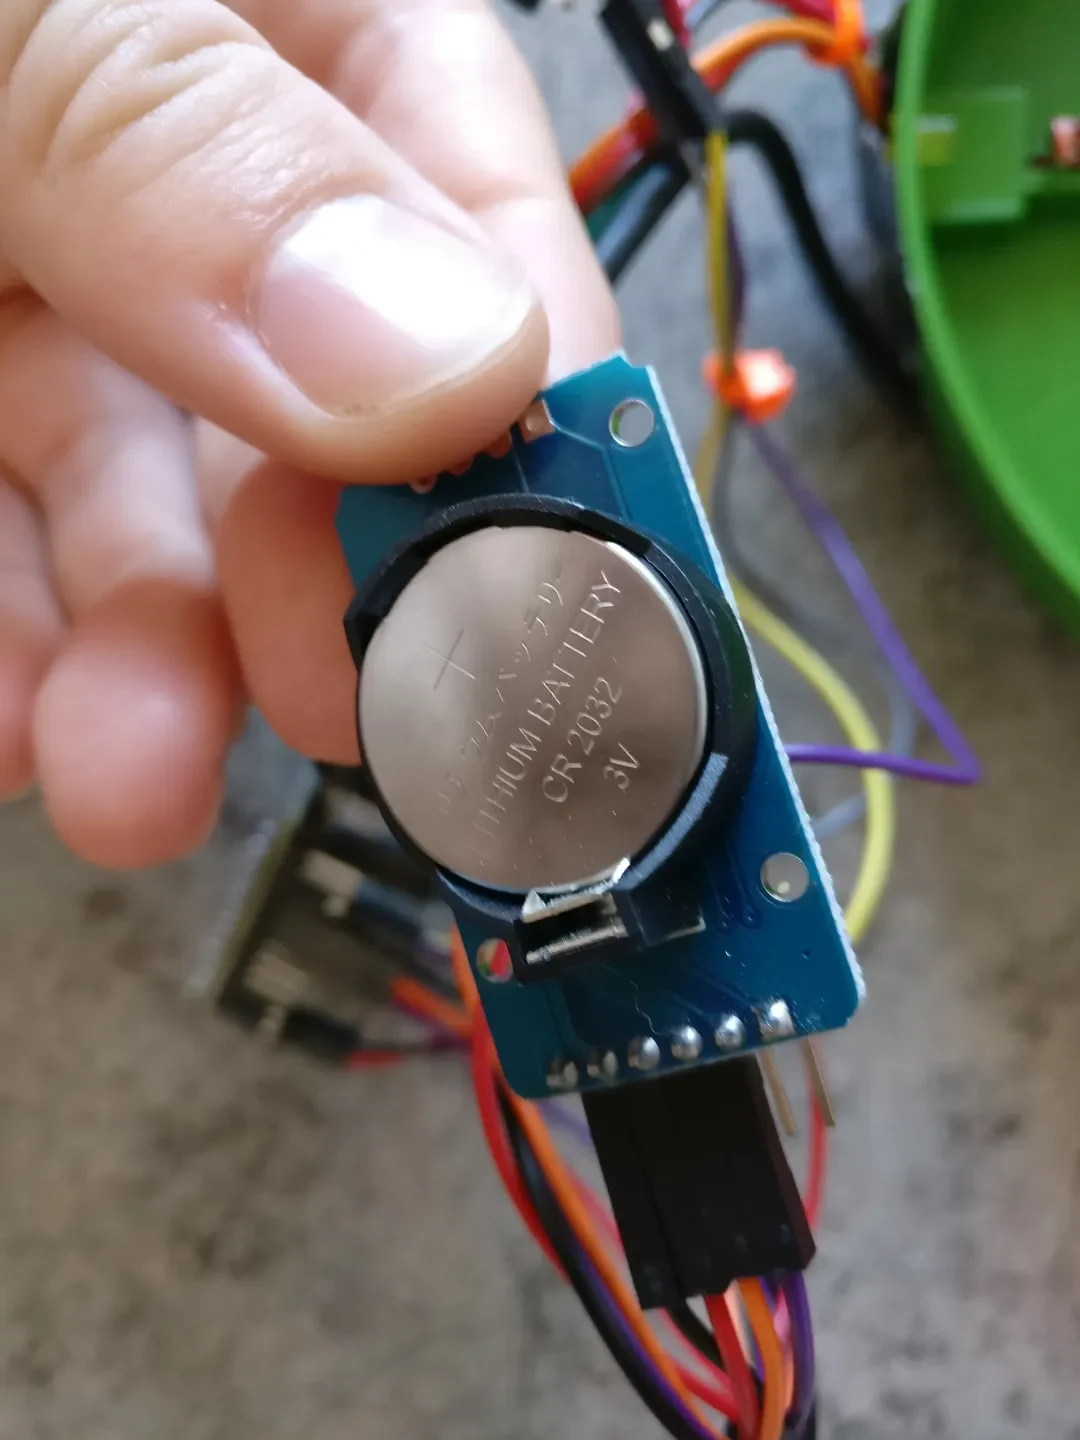
Модуль часов реального времени (DS3231 или аналогичный)
Серводвигатель непрерывного вращения TowerPro MG995.
Стандартный светодиод
Стандартный светозависимый резистор (LDR)
Пара резисторов (около 10 кОм для LDR и около 220 Ом для светодиода)
Провода
*Дополнительно: кнопка
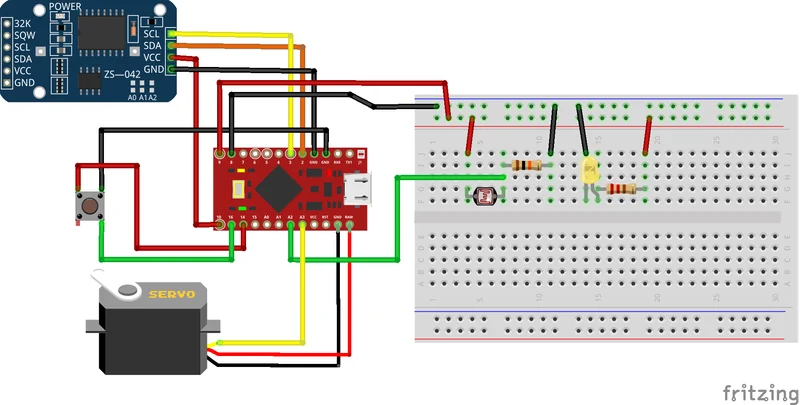
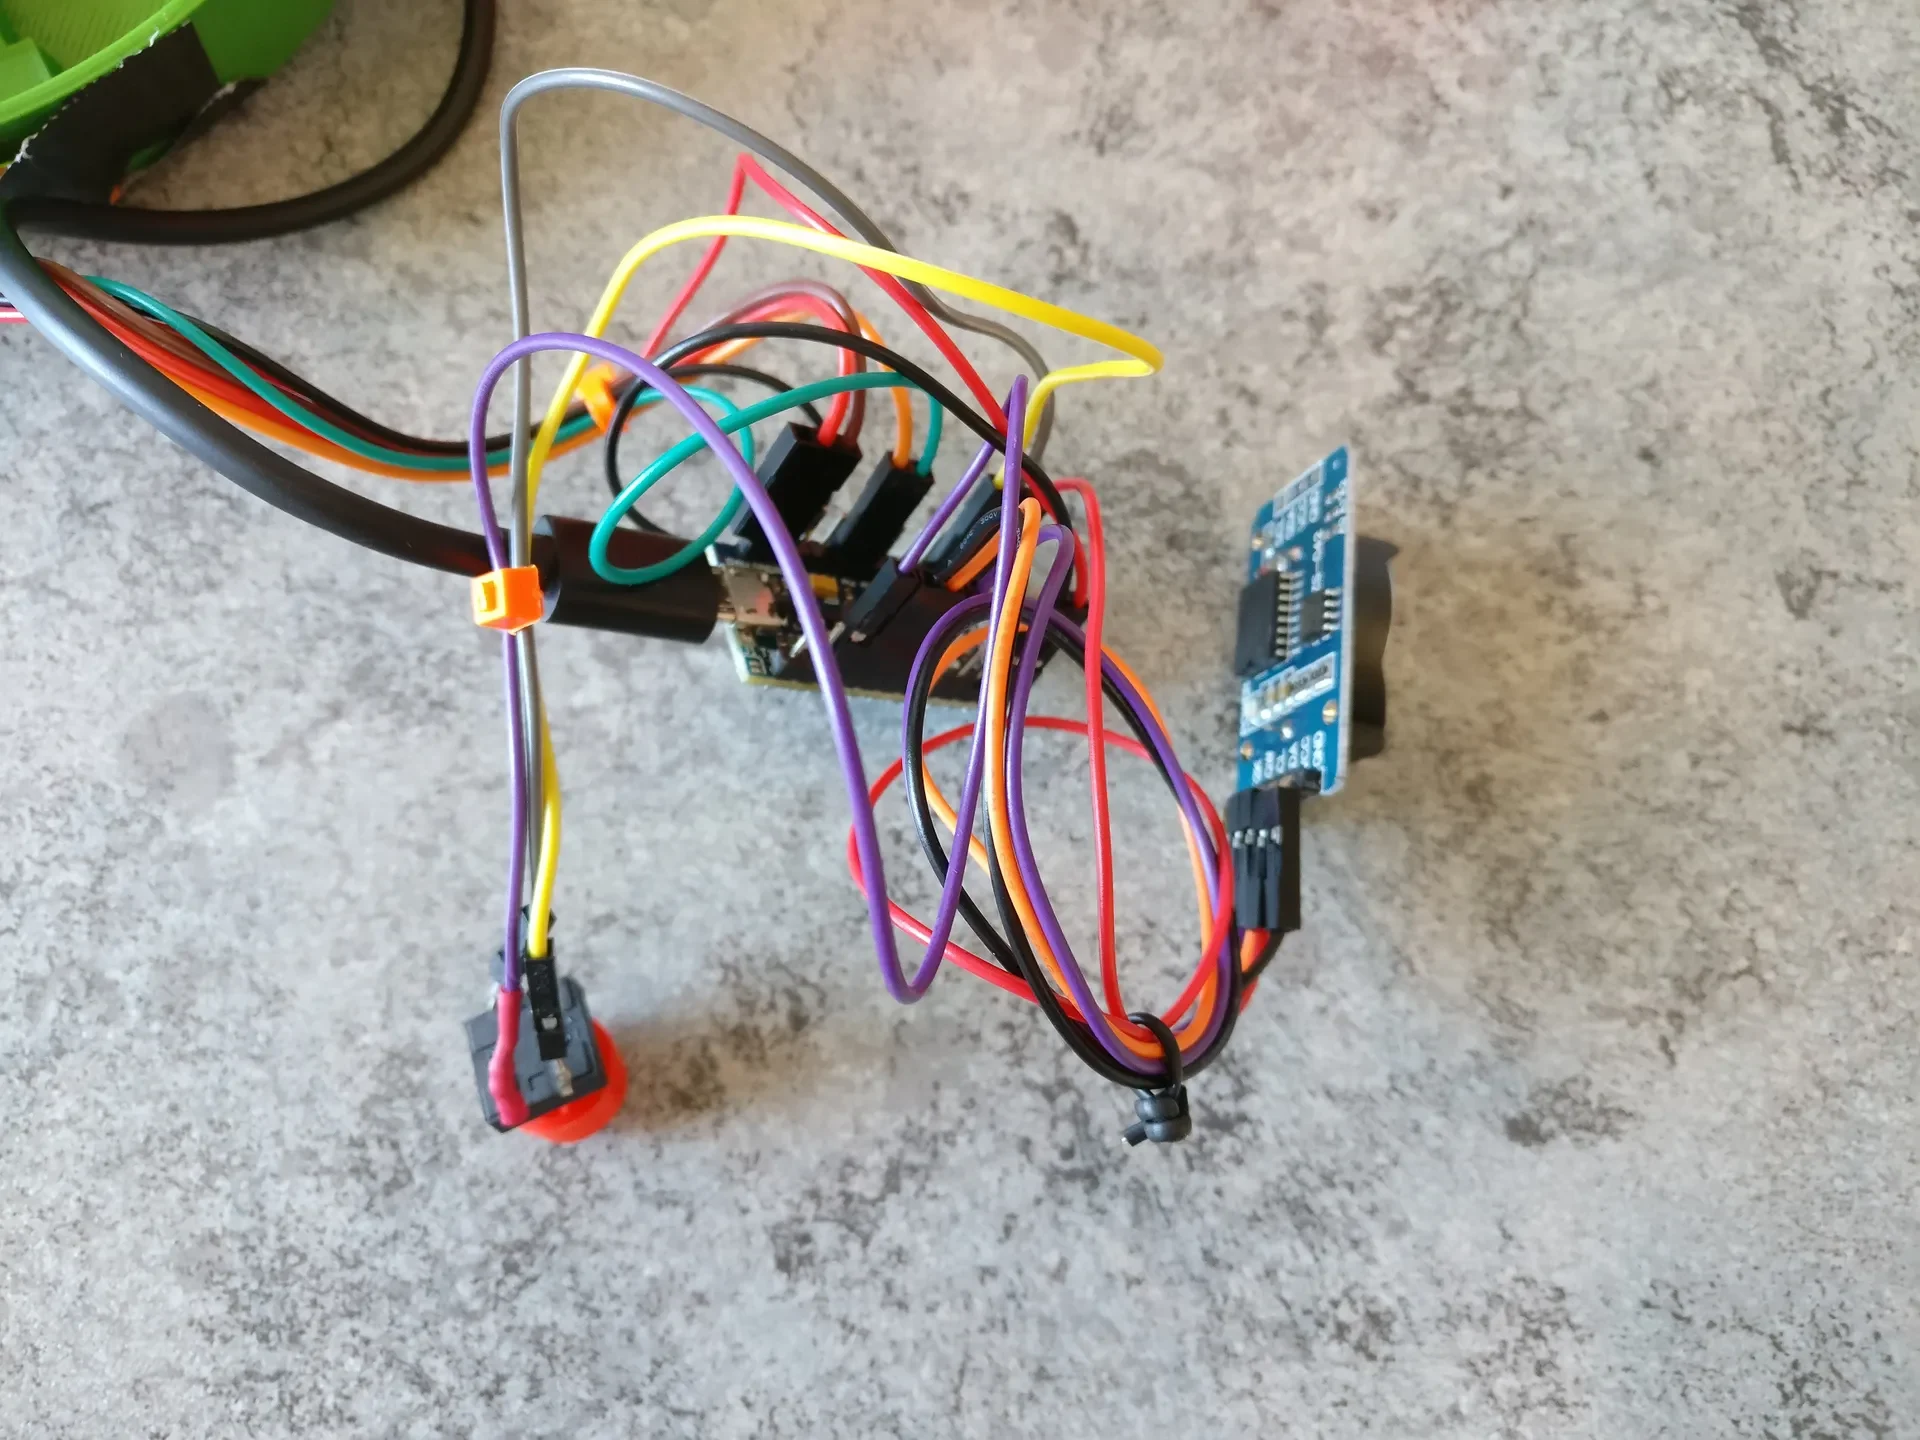
См. изображения проводки. Я подключил LDR и светодиод к одной цепи, чтобы иметь возможность включать их с помощью одного и того же контакта. Я использовал несколько цифровых контактов для питания, поскольку у Pro Micro не так много выходов питания 5 В. Я добавил кнопку для ручной активации, но она в основном использовалась на этапе тестирования, и я, возможно, оставлю ее на случай случайной ошибки, когда устройство не работает так, как ожидалось.
Важно отметить, что сервопривод будет потреблять довольно большой ток, и регулируемые выходы 5 В от Arduino не смогут заставить его вращаться, а перезагрузят плату. Вам действительно следует подключить вход Vin сервопривода к выходу Vbat или Vraw на Arduino (нерегулируемому) и убедиться, что вы питаете Arduino от напряжения 5 В (например, через USB).
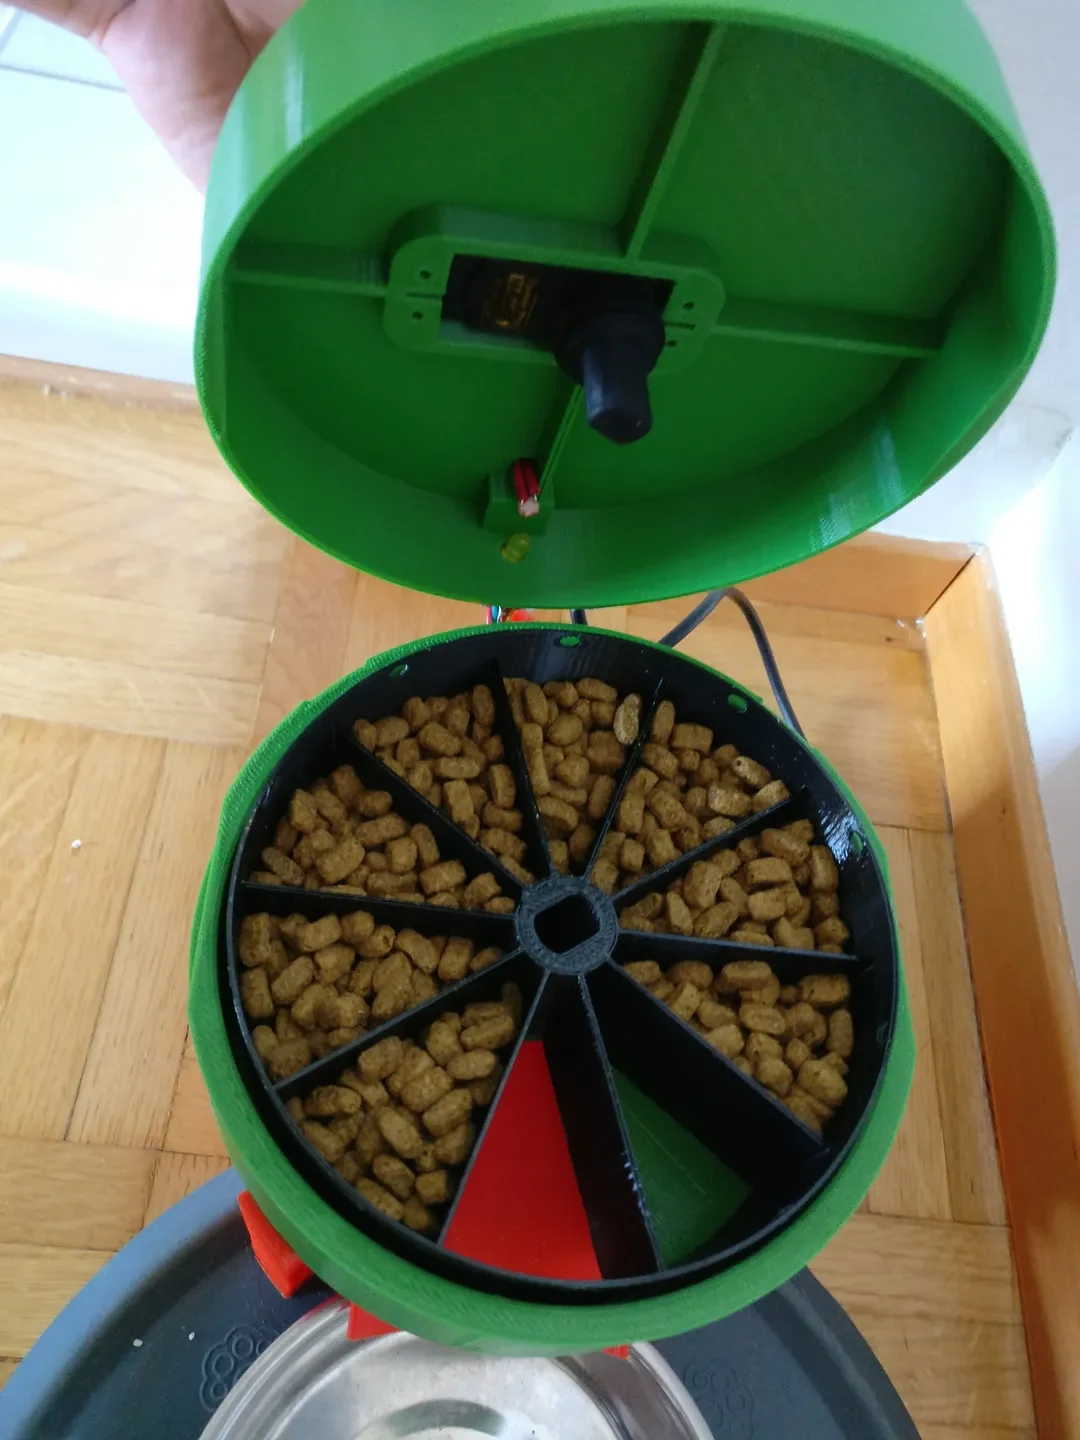
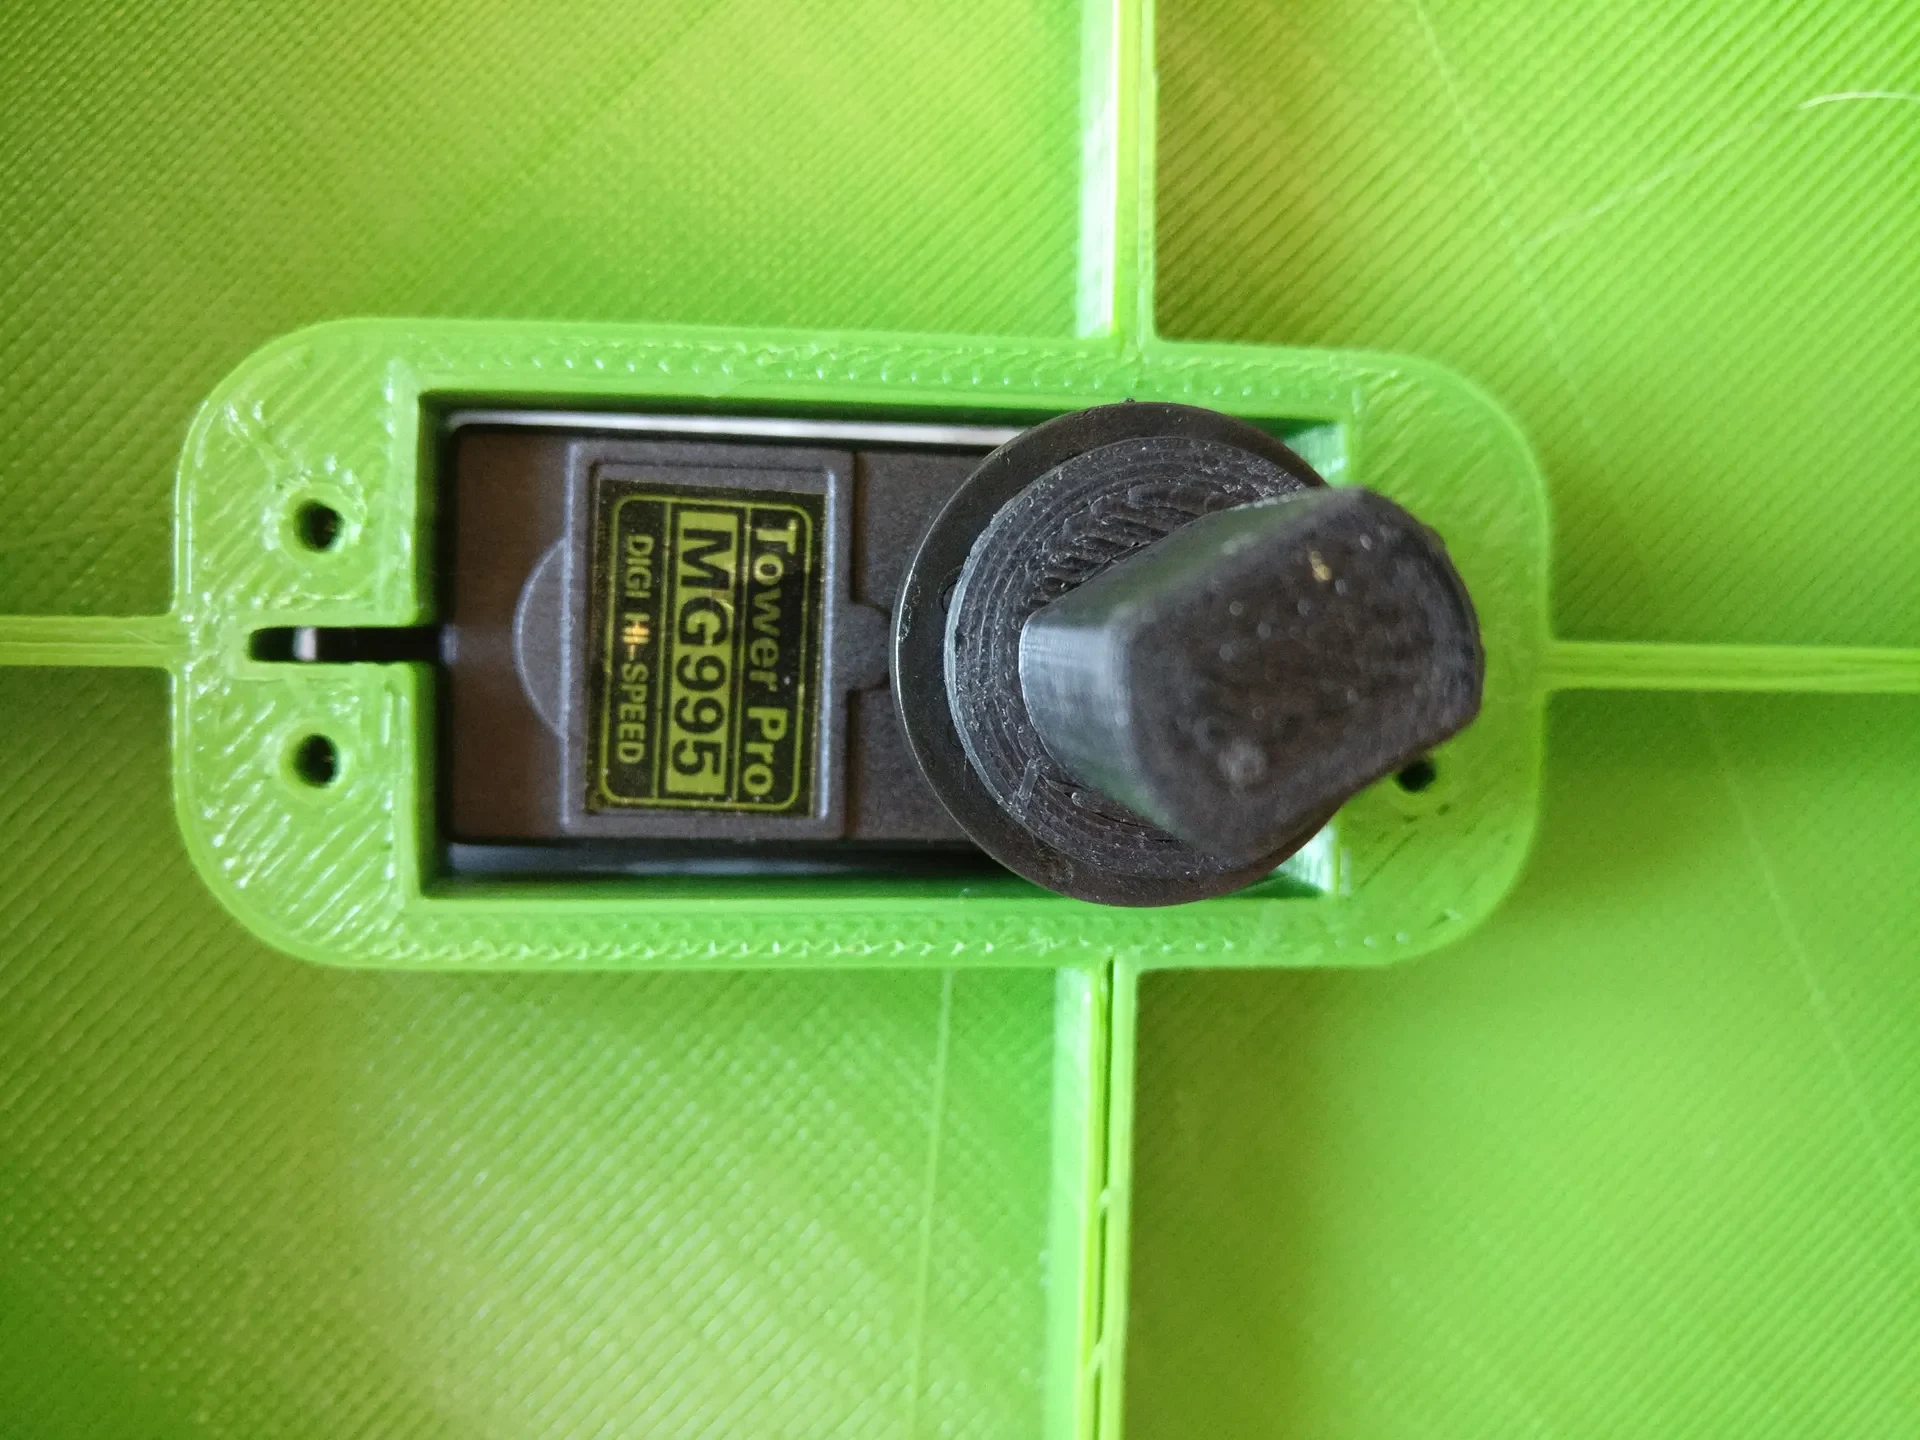
Затем вам нужно склеить напечатанную часть «муфты» с небольшим адаптером, который идет в комплекте с сервоприводом (чтобы надеть сервопривод). Я использовал круглые и склеил их клеем CA, как показано на рисунках. Первоначально я намеревался использовать муфту непосредственно на сервоприводе, но у меня это не совсем получилось, гораздо ��учше использовать прилагаемый адаптер, зубья которого соответствуют зубьям шестерни сервопривода.
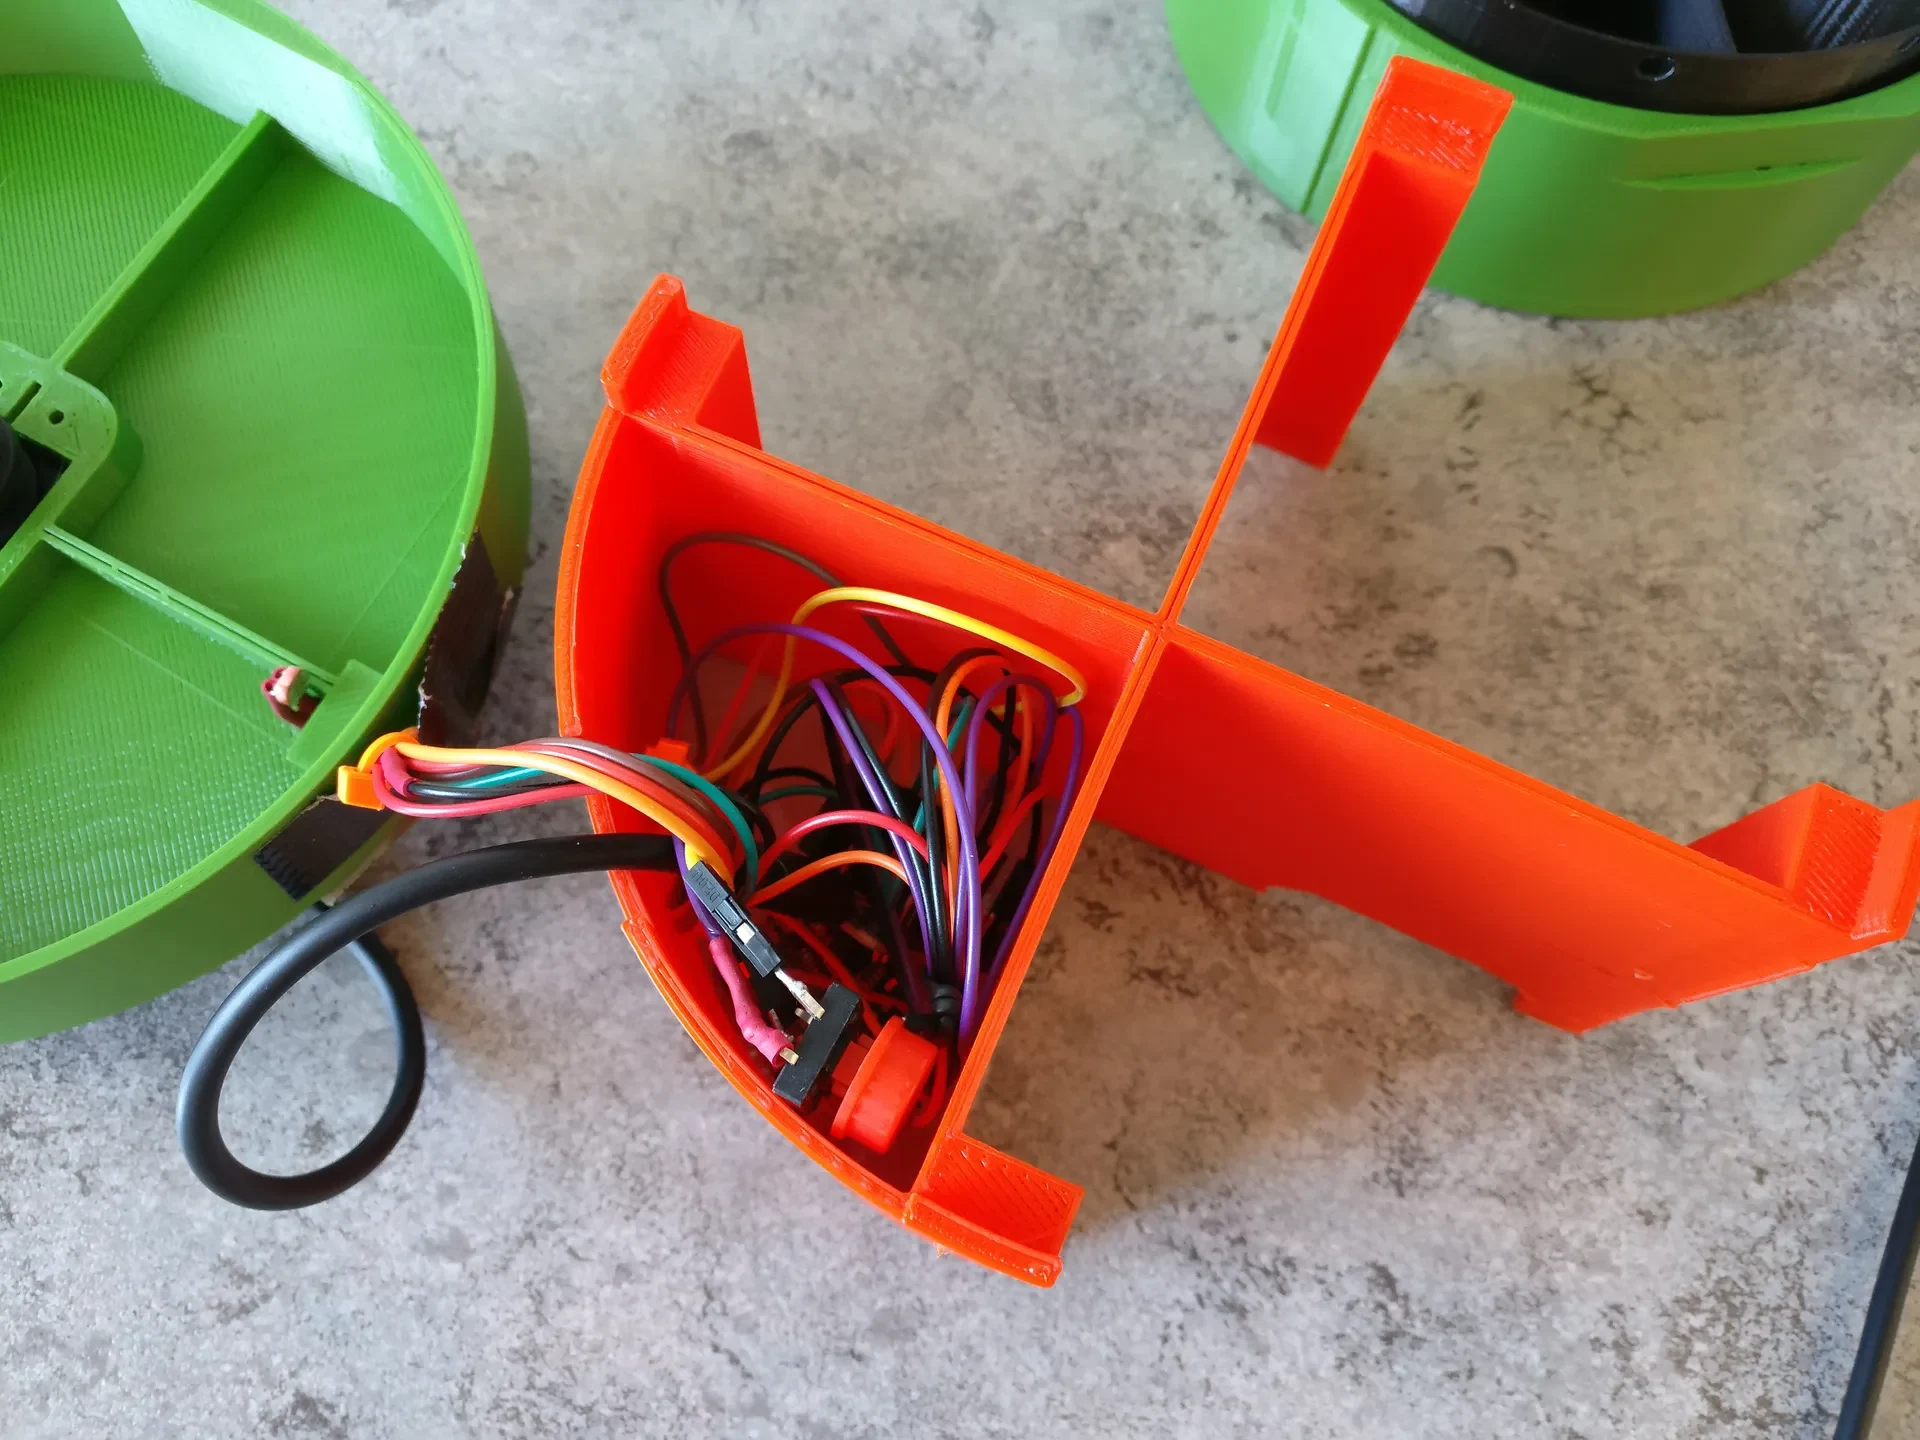
Я приклеил светодиод и LDR к крышке изолентой и выполнил проводку, спаяв вместе различные провода и резисторы, как показано на схеме, без использования макетной платы. Термоусадка или изолента вокруг каждой точки пайки гарантировали, что короткого замыкания не произойдет.
Обратите внимание, что все доступные здесь детали оптимизированы для ширины экструзии 0,48 мм и высоты слоя 0,3 мм. Если вы хотите печатать с другими настройками, я советую вам создать бесплатную учетную запись на OnShape и отредактировать переменные в верхней части общедоступного документа для этого проекта.
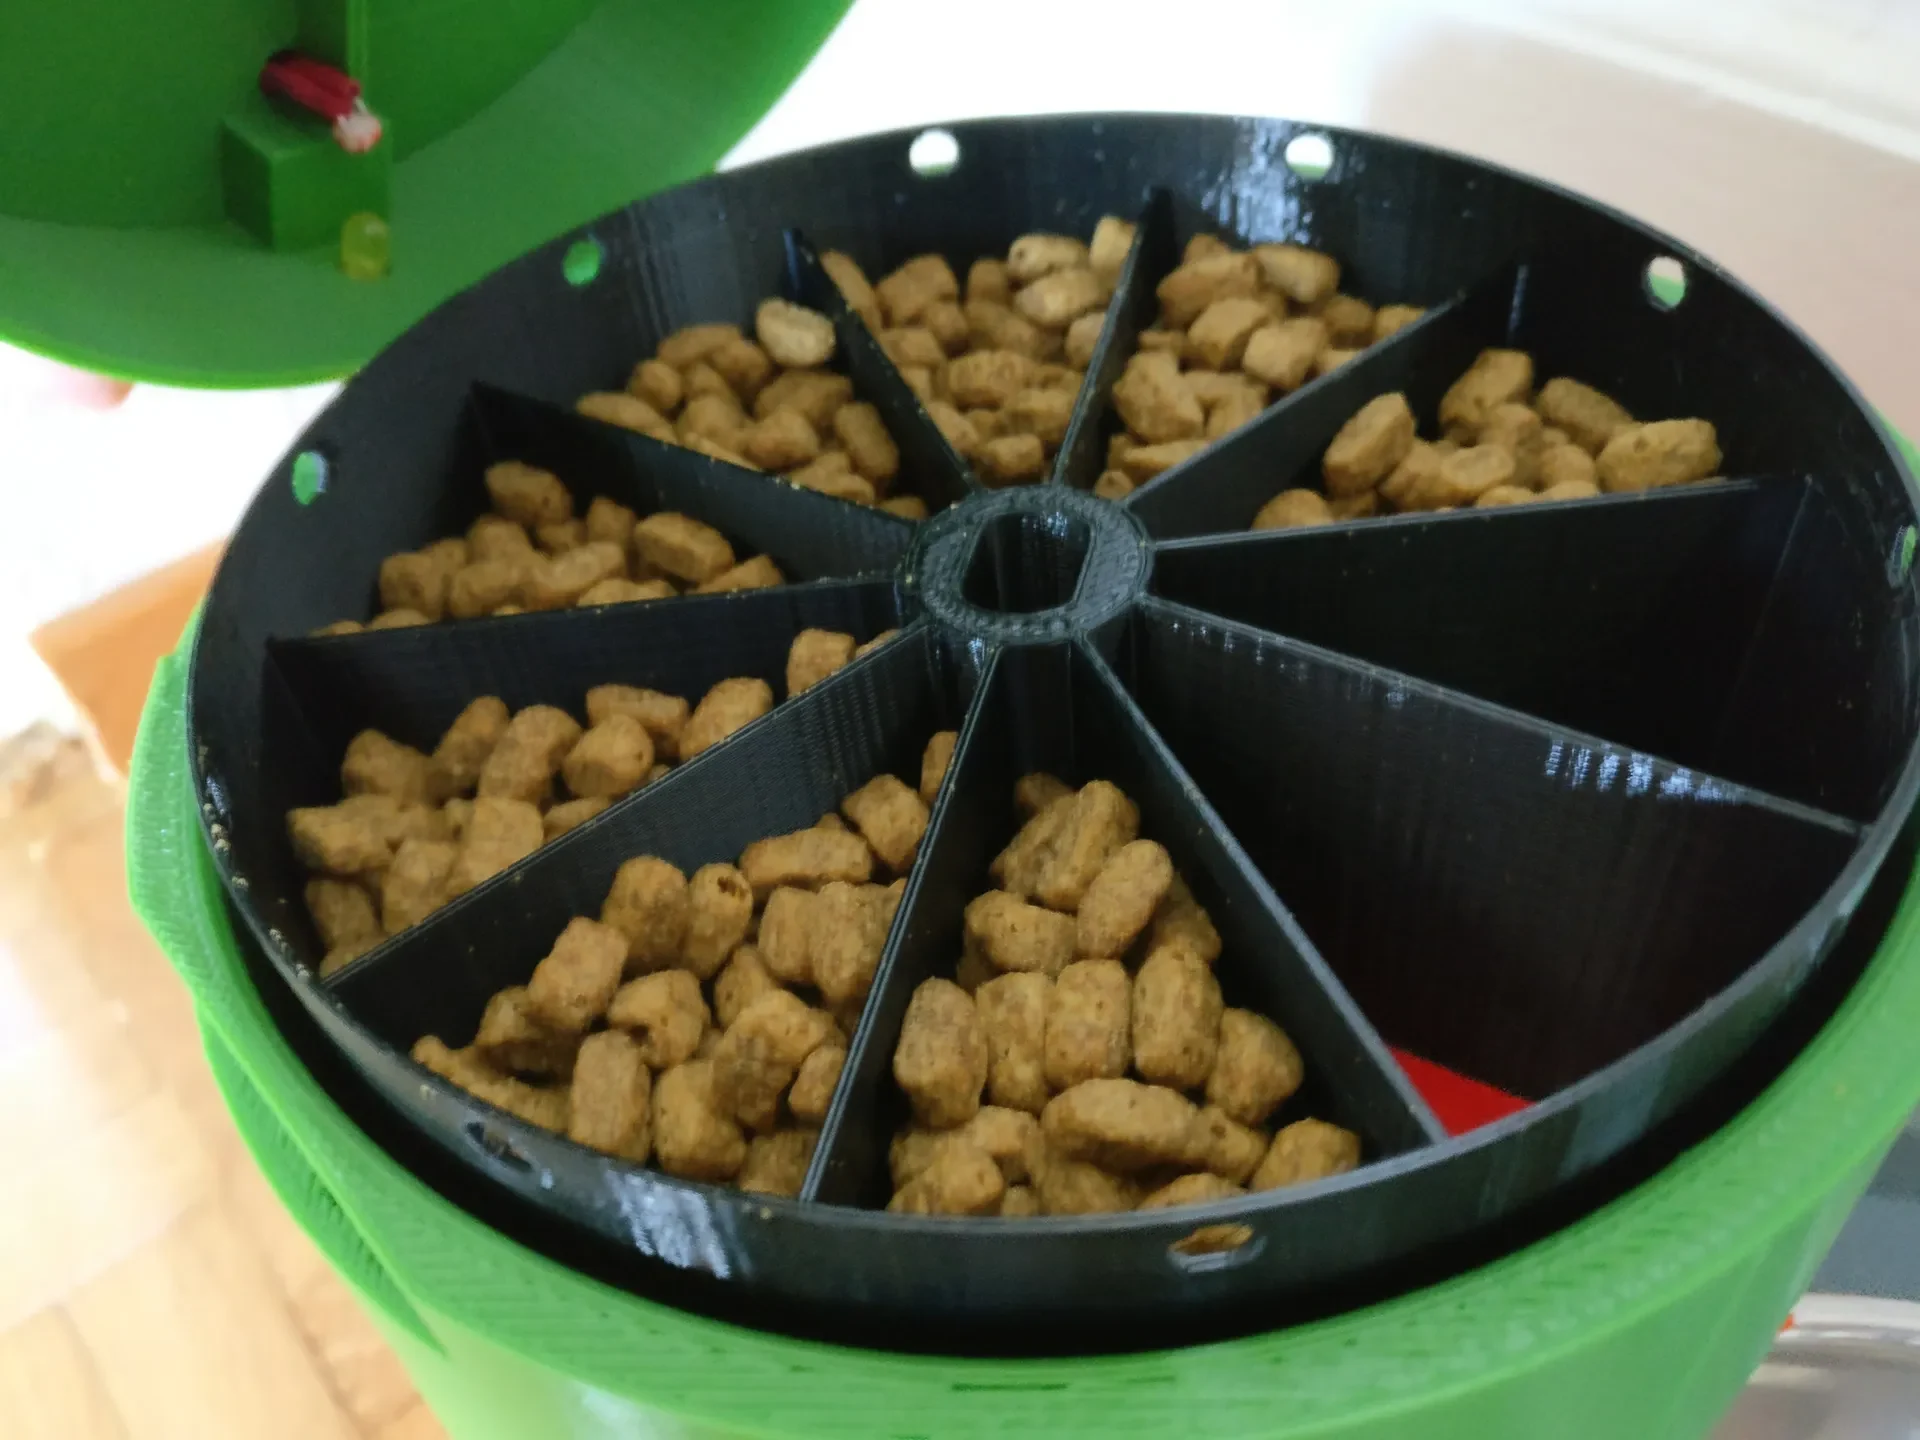
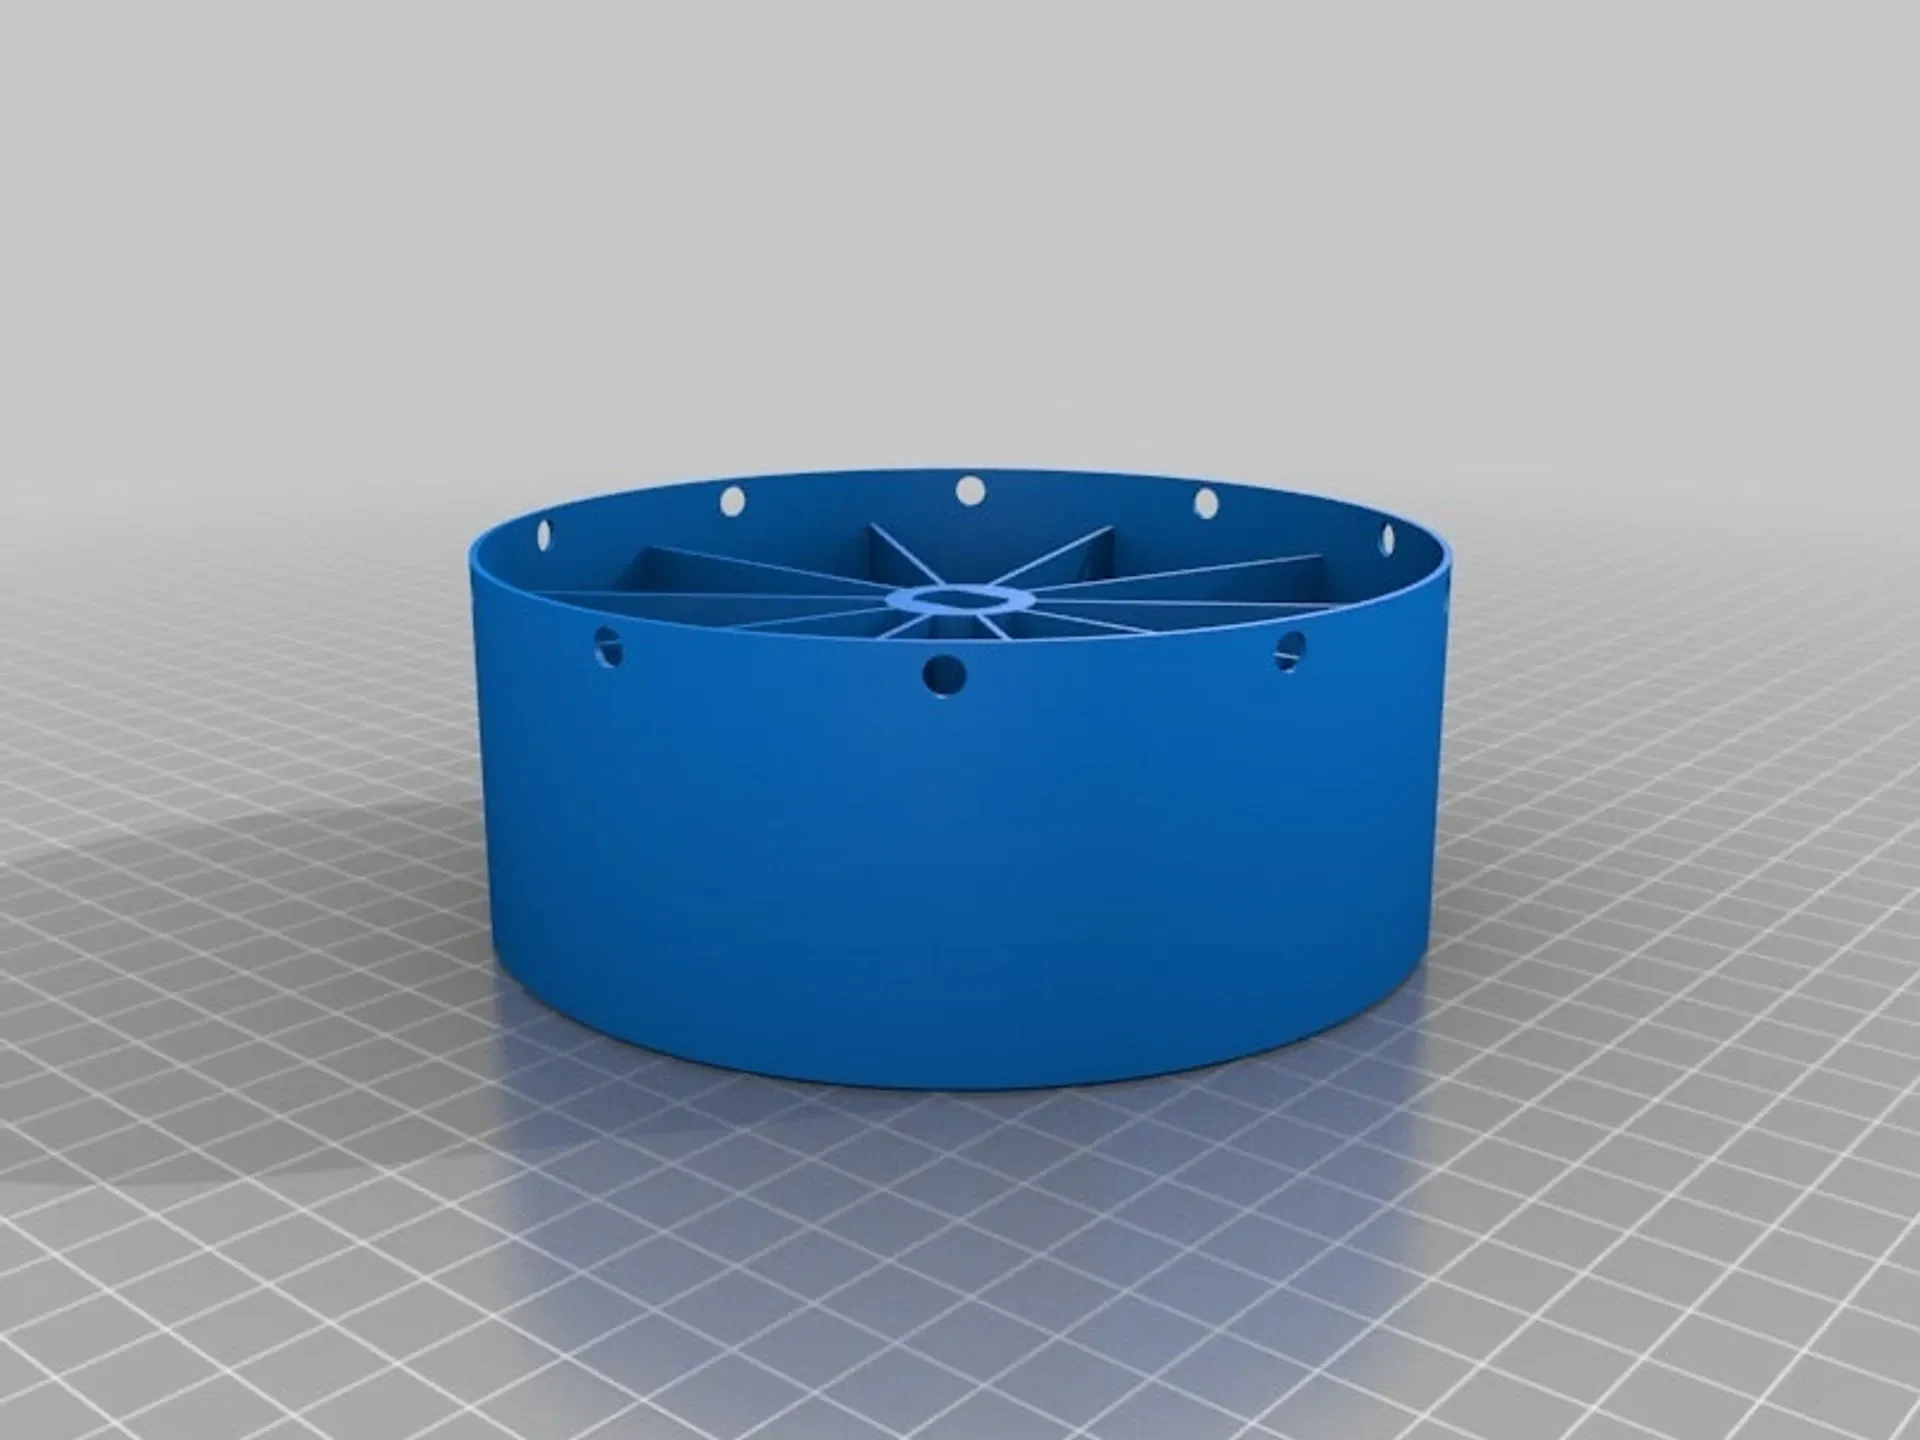
Чтобы заправить устройство, не нужно ничего отключать. Просто поднимите крышку и отложите ее в сторону, стараясь не тянуть за провода слишком сильно. Выньте основной корпус с «лопастями» из опоры, поверните лопасти так, чтобы прорезь посередине была вертикальной (если хотите, с севера на юг). Это должно совместить одно из отделений с отверстием справа (или слева, в зависимости от того, как вы его видите). Затем вы переходите к заполнению отсеков нужным количеством еды (я обычно ставлю устройство на весы, чтобы взвесить точное количество). Одно отделение справа остается пустым. Затем снимите адаптер с сервопривода, поверните его так, чтобы ориентация совпадала с прорезью во вращающейся части «лопастей» (снова север-юг) и вставьте обратно. Наконец, поставьте корпус обратно на опору, а крышку обратно на корпус.
Устройство работает безупречно уже больше месяца, хотя, возможно, его можно улучшить.