Четвероногий робот Бай Серво 12-осевой настольный робот-...
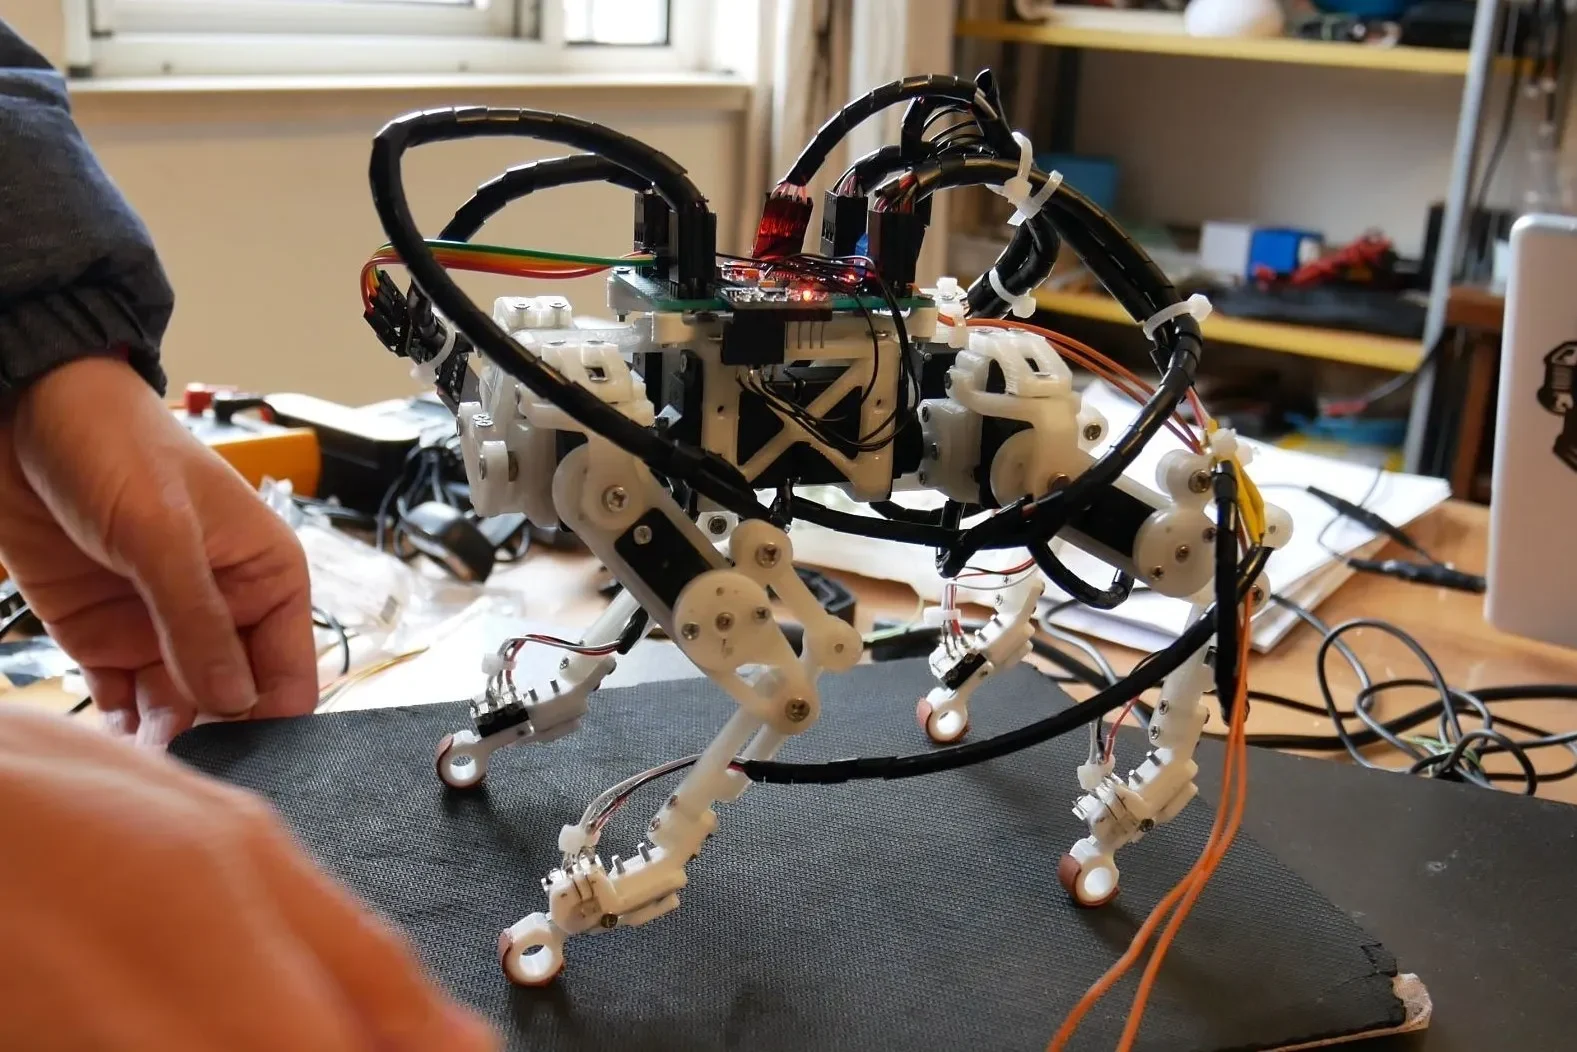
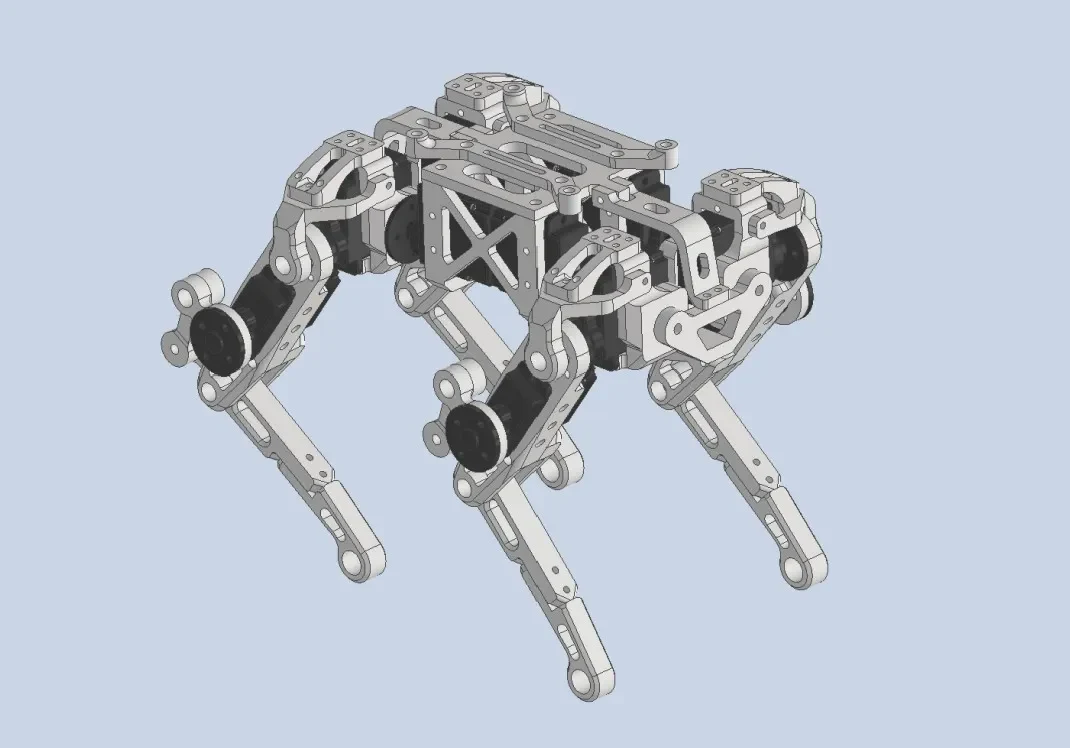
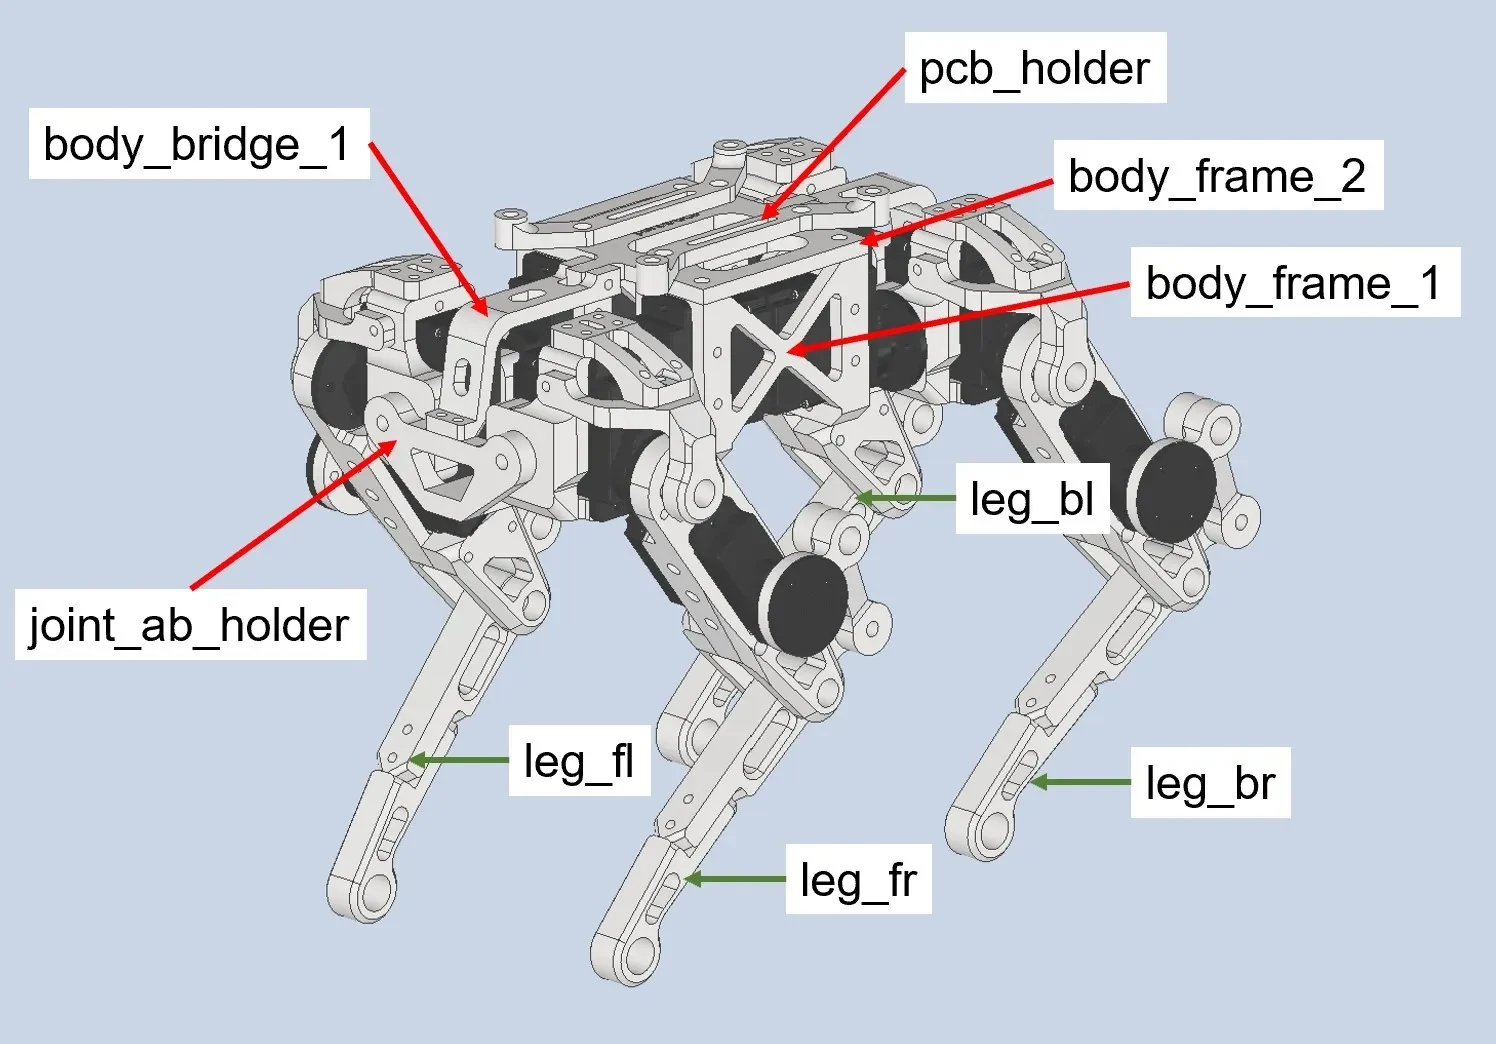
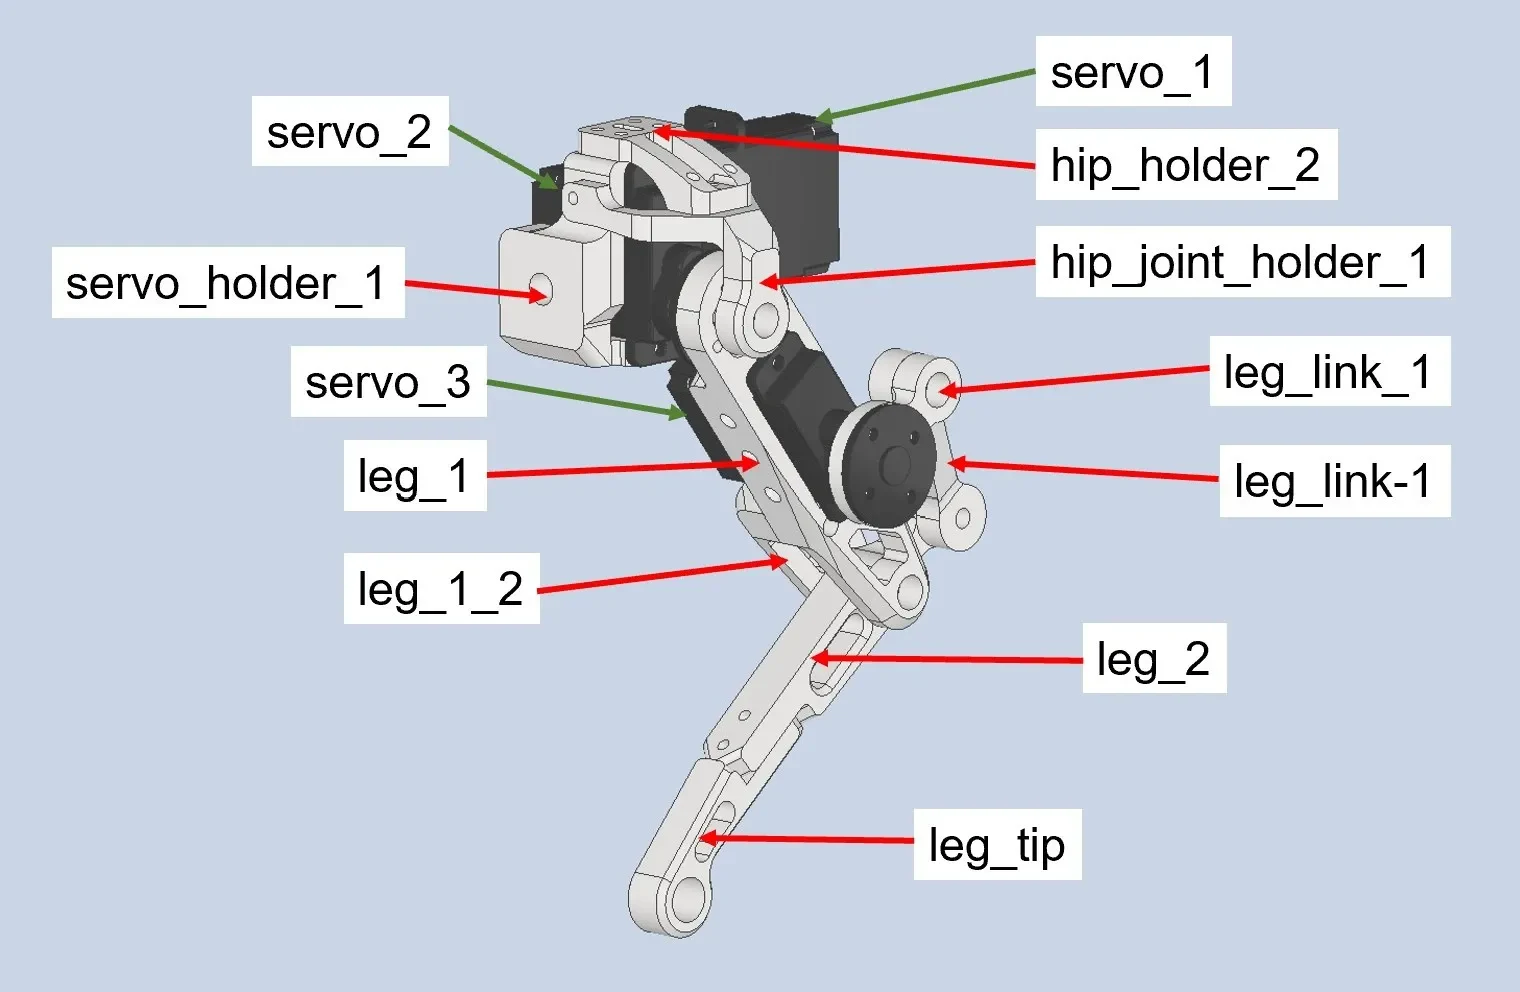
Маленький четвероногий робот с двенадцатью микродвигателями, способный ходить благодаря балансировке MPU-6050 и Arduino Nano. Каждая нога имеет три шарнира, каждый работает на само смазывающемся подшипнике. Подходит для начинающих робототехников.
Особенности и назначение
Этот робот предназначен для демонстрации возможностей микроконтроллеров и сервоприводов. Он прост в сборке и управлении, позволяет изучить основы робототехники и программирования роботов.
Печать и сборка
Используйте PETG или PLA с примерно 70% заполнением. Располагайте детали так, чтобы их длинная ось была ориентирована вдоль направления максимальной прочности. Некоторые части требуют зеркального отображения перед печатью. Соберите плату с разъемами под сервоприводы, установите датчики и запрограммируйте контроллер.